Menyingkap Cara Kerja Lane Keeping Assist di Mobil Modern: Teknologi, Fungsi, dan Fiturnya
Industri otomotif berkembang sangat pesat dalam satu dekade terakhir. Fokus pabrikan mobil tidak lagi hanya pada performa mesin atau efisiensi bahan bakar, tetapi juga pada keselamatan pengemudi dan penumpang melalui pengembangan sistem keselamatan aktif.
Salah satu inovasi paling penting dalam ranah Advanced Driver Assistance Systems (ADAS) adalah fitur penjaga lajur jalan. Memahami cara kerja lane keeping assist di mobil modern dapat memberikan gambaran jelas mengenai bagaimana teknologi ini membantu mencegah kecelakaan akibat kelalaian pengemudi.
Artikel ini akan mengulas secara mendalam mengenai definisi, komponen teknis, mekanisme kerja, hingga tips perawatan fitur Lane Keeping Assist (LKA) agar dapat bekerja secara optimal.
Apa Itu Lane Keeping Assist (LKA)?
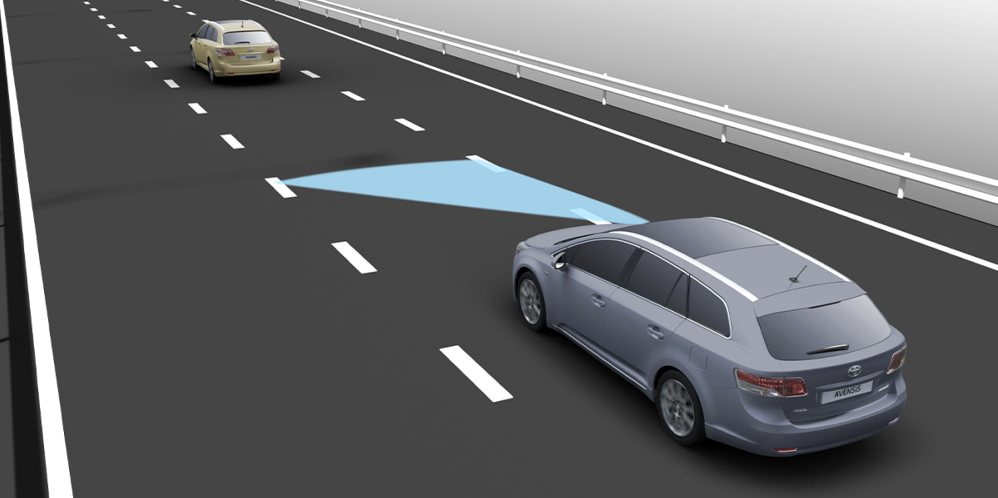
Lane Keeping Assist (LKA) adalah fitur keselamatan aktif yang dirancang untuk mencegah kendaraan keluar dari lajur secara tidak sengaja. Fitur ini secara konstan memantau posisi mobil terhadap marka jalan di kiri dan kanan.
Jika sistem mendeteksi bahwa kendaraan mulai bergeser keluar jalur tanpa adanya indikasi lampu sein aktif, LKA akan memberikan peringatan dan intervensi korektif. Intervensi tersebut biasanya berupa koreksi halus pada lingkar kemudi untuk mengarahkan mobil kembali ke tengah lajur.
Evolusi Teknologi Keselamatan Lajur
Pada awal kemunculannya, teknologi ini hanya berfungsi memberikan peringatan suara atau getaran ketika mobil melintasi marka jalan. Fitur tahap awal tersebut dikenal sebagai Lane Departure Warning (LDW).
Seiring perkembangan unit kontrol elektronik dan sistem kemudi dinamis, sistem ini bertransformasi menjadi LKA yang mampu mengambil tindakan korektif secara mandiri. Saat ini, LKA menjadi standar keselamatan pada banyak kendaraan segmen menengah hingga atas.
Komponen Utama dalam Sistem Lane Keeping Assist
Sistem LKA tidak bekerja secara mandiri, melainkan mengandalkan ekosistem perangkat keras dan perangkat lunak yang saling terintegrasi. Setiap komponen memiliki peran spesifik dalam memastikan keputusan korektif diambil secara cepat dan akurat.
Berikut adalah komponen-komponent teknis utama yang membentuk sistem LKA:
- Kamera Monokular atau Stereo: Terpasang di bagian atas kaca depan (di belakang kaca spion tengah). Kamera ini bertugas merekam dan memindai marka jalan secara real-time.
- Electronic Control Unit (ECU): Komputer pusat yang memproses data visual dari kamera. ECU menggunakan algoritma pemrosesan citra untuk menghitung posisi kendaraan relatif terhadap garis lajur.
- Electronic Power Steering (EPS): Motor listrik pada sistem kemudi yang menerima perintah dari ECU. EPS akan memberikan torsi korektif pada roda kemudi secara otomatis.
- Sensor Sudut Kemudi (Steering Angle Sensor): Memantau arah dan sudut input manual dari pengemudi untuk memastikan tidak ada konflik antara perintah pengemudi dan komputer.
- Modul Rem (Sistem ESC/ABS): Pada beberapa jenis kendaraan, intervensi jalur dilakukan dengan mengerem salah satu roda untuk menghasilkan efek yaw yang memutar mobil kembali ke jalur.
Cara Kerja Lane Keeping Assist di Mobil Modern
Mekanisme kerja fitur ini dapat dibagi menjadi tiga tahap utama: pemindaian visual, kalkulasi data, dan tindakan korektif. Memahami alur kerja ini mempermudah pengemudi untuk mengantisipasi respons kendaraan saat fitur aktif.
Berikut adalah tahapan terperinci mengenai cara kerja lane keeping assist di mobil modern saat kendaraan bergerak di jalan raya:
1. Deteksi dan Pemindaian Marka Jalan
Ketika kendaraan mencapai kecepatan tertentu (biasanya di atas 60 km/jam), kamera optik akan mulai memindai permukaan jalan di depan kendaraan. Sistem akan mencari kontras tinggi antara aspal dan marka jalan, baik berupa garis putih, kuning, garis putus-putus, maupun garis utuh.
Laju pemrosesan gambar terjadi sangat cepat, mencapai puluhan bingkai per detik. Hal ini memungkinkan sistem untuk selalu memperbarui posisi kendaraan secara konstan meski dalam kecepatan tinggi.
2. Analisis Posisi Kendaraan dan Trajektori
Data visual yang ditangkap oleh kamera langsung dikirimkan ke ECU keselamatan. Algoritma komputer akan menghitung jarak antara ban kendaraan dengan garis marka di kedua sisi.
Sistem juga memperhitungkan kecepatan kendaraan, sudut kemudi, serta laju penyimpangan (yaw rate). Jika kendaraan mendekati marka jalan tanpa indikator lampu sein yang menyala, sistem mengategorikan pergerakan tersebut sebagai penyimpangan tidak disengaja.
3. Pemberian Peringatan dan Intervensi Korektif
Setelah ancaman penyimpangan terdeteksi, sistem akan menjalankan dua tindakan berurutan. Pertama, sistem memberikan peringatan visual pada instrument cluster serta peringatan auditori atau getaran pada roda kemudi.
Jika pengemudi tidak merespons peringatan tersebut, ECU akan langsung mengirimkan sinyal ke Electronic Power Steering (EPS). EPS kemudian memberikan tekanan atau Torsi putar halus pada setir untuk mengarahkan kembali kendaraan ke tengah jalur.
Perbedaan Antara LDW, LKA, dan LCA
Banyak pengguna mobil sering tertukar antara fitur Lane Departure Warning (LDW), Lane Keeping Assist (LKA), dan Lane Centering Assist (LCA). Meskipun sama-sama mengawasi lajur jalan, tingkat intervensi ketiganya sangat berbeda.
Tabel di bawah ini menjelaskan perbedaan mendasar dari ketiga teknologi tersebut:
| Fitur | Fungsi Utama | Bentuk Intervensi | Tingkat Otonom |
|---|---|---|---|
| Lane Departure Warning (LDW) | Mengingatkan pengemudi jika mobil keluar jalur. | Peringatan suara, visual, atau getaran setir. | Pasif (Tidak ada koreksi kemudi). |
| Lane Keeping Assist (LKA) | Mencegah mobil menyeberangi marka jalan. | Koreksi kemudi saat mobil mendekati marka. | Reaktif (Bekerja saat mendekati batas jalur). |
| Lane Centering Assist (LCA) | Menjaga mobil tetap berada tepat di tengah lajur. | Koreksi kemudi secara terus-menerus. | Proaktif (Mengarahkan setir secara konstan). |
Kelebihan dan Keterbatasan Fitur LKA
Fitur keselamatan berkendara memiliki keunggulan yang sangat signifikan dalam meningkatkan tingkat keselamatan di jalan raya. Namun, teknologi ini juga memiliki keterbatasan fisik dan teknis yang wajib dipahami oleh pengemudi.
Kelebihan Utama
- Mencegah Kecelakaan Akibat Mikro-Tidur (Micro-sleep): LKA memberikan perlindungan ekstra saat pengemudi kehilangan fokus akibat kelelahan mendadak.
- Mengurangi Beban Kerja Pengemudi: Fitur ini membantu menjaga stabilitas arah kendaraan terutama saat melakukan perjalanan jarak jauh di jalan tol.
- Meningkatkan Disiplin Berlalu Lintas: LKA mendorong pengemudi untuk selalu menggunakan lampu sein saat ingin berpindah lajur agar tidak memicu koreksi otomatis.
Keterbatasan Sistem
- Ketergantungan pada Kualitas Marka Jalan: Sistem tidak dapat bekerja maksimal jika marka jalan pudar, tertutup salju, tanah, atau tergenang air.
- Kondisi Cuaca Buruk: Hujan deras, kabut tebal, atau silau matahari yang ekstrem dapat menghalangi pandangan kamera optik.
- Jalanan Berbelok Tajam: Sebagian besar sistem LKA dirancang untuk jalan raya lurus atau dengan lekukan halus, sehingga tidak optimal pada tikungan tajam.
Kesalahan Umum Pengemudi Saat Menggunakan LKA
Meskipun canggih, memahami cara kerja lane keeping assist di mobil modern juga mencakup kesadaran akan batasan fungsinya. Pengemudi yang terlalu mengandalkan teknologi ini sering kali melakukan beberapa kesalahan fatal.
Berikut adalah kesalahan umum yang harus dihindari:
- Menganggap LKA Sebagai Sistem Kemudi Otonom: LKA bukanlah sistem kemudi otomatis penuh. Pengemudi tetap wajib memegang roda kemudi dan menjaga konsentrasi penuh.
- Melepas Tangan dari Setir (Hands-off): Sebagian besar mobil modern dilengkapi sensor sentuhan (capacitive sensor) pada setir. Jika tangan dilepas, sistem akan mematikan LKA dan memberikan peringatan bahaya.
- Berpindah Lajur Tanpa Lampu Sein: Memindahkan mobil secara paksa tanpa menyalakan lampu sein akan membuat pengemudi merasakan perlawanan dari gaya koreksi setir.
Tips Penggunaan dan Perawatan Sistem LKA
Agar sistem LKA pada kendaraan Anda selalu bekerja dengan presisi tinggi, beberapa langkah perawatan sederhana perlu dilakukan secara berkala. Kesalahan kecil pada komponen sensor dapat menurunkan akurasi sistem secara signifikan.
Tips Praktis Perawatan
- Jaga Kebersihan Kaca Depan: Pastikan area kaca depan di depan sensor kamera selalu bersih dari debu, kotoran burung, atau sisa air hujan.
- Perhatikan Saat Mengganti Kaca Depan: Jika Anda melakukan penggantian kaca depan akibat retak, pastikan untuk melakukan rekalaribasi kamera ADAS di bengkel resmi.
- Lakukan Spooring Roda Secara Rutin: Kelurusan sudut roda (wheel alignment) yang tidak presisi dapat membingungkan kalkulasi sensor kemudi terhadap arah laju kendaraan.
- Hindari Menutupi Area Sensor: Jangan menempelkan stiker, kaca film berlebihan, atau aksesoris lain di area pemindaian kamera ADAS.
Kesimpulan
Memahami cara kerja lane keeping assist di mobil modern memberi kita gambaran jelas betapa pentingnya peran integrasi antara sensor kamera, pemrosesan data ECU, dan respons Electronic Power Steering. Teknologi ini hadir sebagai jaring pengaman tambahan untuk meminimalkan risiko kecelakaan akibat kelalaian atau kelelahan pengemudi.
Meskipun fitur LKA menyediakan tingkat keselamatan pasif dan aktif yang tinggi, kontrol penuh atas kendaraan tetap berada di tangan pengemudi. Penggunaan fitur ini secara bijak, disertai dengan pemeliharaan sensor yang teratur, akan memberikan pengalaman berkendara yang jauh lebih aman dan nyaman di berbagai kondisi perjalanan.