Memahami Cara Kerja Lane Keeping Assist di Mobil Modern
Perkembangan teknologi otomotif dalam satu dekade terakhir telah mengubah lanskap keselamatan berkendara secara signifikan. Salah satu inovasi yang kini menjadi standar baru pada kendaraan menengah hingga premium adalah fitur keselamatan aktif.
Dahulu, sistem keselamatan kendaraan hanya berfokus pada perlindungan pasif seperti sabuk pengaman dan airbag. Saat ini, teknologi beralih ke pencegahan kecelakaan sebelum benturan terjadi melalui Advanced Driver Assistance Systems (ADAS).
Salah satu fitur paling krusial dalam ekosistem ADAS adalah Lane Keeping Assist (LKA). Artikel ini akan membahas secara mendalam mengenai definisi, komponen, serta cara kerja lane keeping assist di mobil modern untuk membantu Anda memahami teknologi ini secara teknis dan praktis.
Apa Itu Lane Keeping Assist (LKA)?
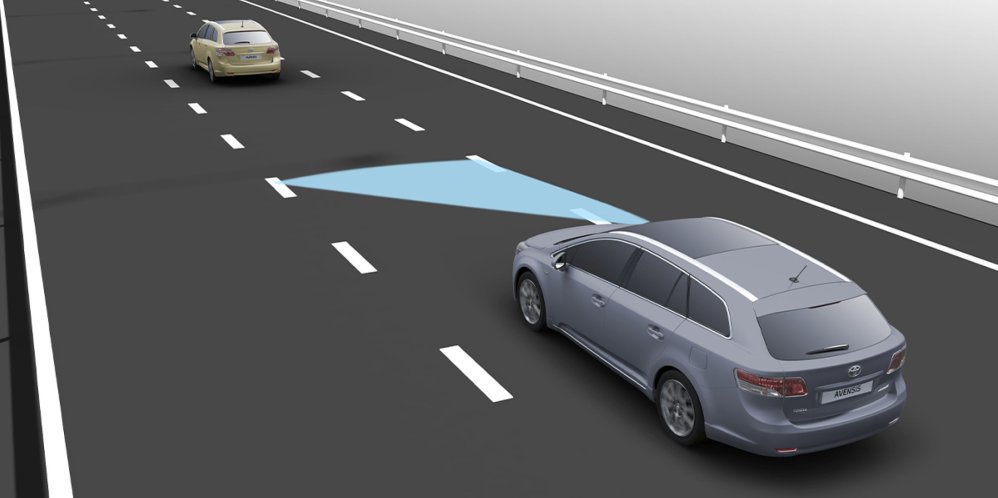
Lane Keeping Assist (LKA) adalah fitur keselamatan aktif yang dirancang untuk mencegah kendaraan keluar dari jalur marka jalan secara tidak disengaja. Fitur ini bekerja secara otomatis dengan memberikan koreksi ringan pada kemudi jika mendeteksi mobil mulai bergeser tanpa adanya sinyal lampu sein.
LKA sangat berguna saat pengemudi mengalami penurunan konsentrasi, kelelahan, atau gangguan sesaat (micro-sleep). Sistem ini bertindak seperti asisten implisit yang terus memantau posisi kendaraan terhadap garis marka jalan.
Meskipun terlihat sederhana dari sudut pandang pengguna, teknologi di balik LKA melibatkan integrasi kompleks antara pemrosesan citra digital, unit kontrol elektronik, dan aktuator mekanis pada sistem kemudi.
Komponen Utama dalam Sistem Lane Keeping Assist
Untuk memahami cara kerja fitur ini, Anda perlu mengenali komponen-komponen vital yang membentuk ekosistem LKA pada kendaraan.
+-------------------------------------------------------+
|                    Kamera Optik                       |
|           (Mendeteksi Marka Jalan di Depan)           |
+---------------------------+---------------------------+
                            |
                            v
+-------------------------------------------------------+
|          Electronic Control Unit (ECU / ADAS)         |
|         (Menganalisis Data Posisi & Sinyal Sein)      |
+---------------------------+---------------------------+
                            |
                            v
+-------------------------------------------------------+
|            Electric Power Steering (EPS)              |
|        (Memberikan Torsi Koreksi pada Lingkar Kemudi) |
+-------------------------------------------------------+
1. Sensor Kamera Optik
Kamera optik biasanya terpasang di bagian dalam kaca depan, tepat di belakang kaca spion tengah. Kamera ini berfungsi memindai permukaan jalan di depan kendaraan secara real-time untuk mendeteksi garis marka jalan, baik yang berwarna putih maupun kuning.
2. Electronic Control Unit (ECU) / Modul ADAS
ECU berfungsi sebagai otak dari sistem LKA. Komponen ini menerima input visual dari kamera, menghitung posisi mobil di dalam lajur, dan menentukan apakah koreksi diperlukan berdasarkan parameter kecepatan dan arah kemudi.
3. Electric Power Steering (EPS)
EPS adalah aktuator utama yang mengeksekusi perintah dari ECU. Berbeda dengan sistem hydraulic power steering lama, EPS menggunakan motor listrik yang dapat diperintah oleh komputer untuk memutar lingkar kemudi secara presisi.
4. Sensor Inersia dan Sinyal Kendaraan
Sistem LKA juga terhubung dengan sensor sudut kemudi (steering angle sensor), sensor kecepatan roda, dan sakelar lampu sein. Informasi ini memastikan sistem tidak memberikan intervensi saat pengemudi sengaja berpindah jalur.
Cara Kerja Lane Keeping Assist di Mobil Modern
Proses kerja sistem ini berlangsung secara terus-menerus dalam hitungan milidetik selama kendaraan bergerak di atas kecepatan tertentu, umumnya antara 60 km/jam hingga 180 km/jam. Berikut adalah tahapan teknis bagaimana sistem ini beroperasi.
1. Deteksi Visual Marka Jalan
Tahap awal dari cara kerja lane keeping assist di mobil modern dimulai dengan pemindaian garis lajur oleh kamera optik. Algoritma pemrosesan citra pada ECU akan mendeteksi kontras warna antara marka jalan dan permukaan aspal.
Kamera akan menentukan titik batas kiri dan kanan dari lajur kendaraan. Sistem kemudian membuat garis imajiner di tengah lajur sebagai acuan posisi ideal mobil.
2. Analisis Trajektori Kendaraan
Setelah garis lajur teridentifikasi, ECU akan menghitung trajektori kendaraan secara berkelanjutan. Sistem membandingkan sudut pergerakan mobil dengan arah garis marka jalan di depannya.
Jika trajektori menunjukkan bahwa roda mobil akan menyentuh atau melintasi garis marka, ECU akan langsung mengukur tingkat risiko penyimpangan tersebut.
3. Pemeriksaan Input Pengemudi
Sebelum melakukan koreksi, ECU memeriksa status sinyal kendaraan. Jika lampu sein menyala ke arah penyimpangan, sistem menganggap perpindahan jalur tersebut dilakukan secara sengaja dan LKA tidak akan berintervensi.
Namun, jika lampu sein mati dan tidak ada input kemudi yang signifikan dari pengemudi, sistem menyimpulkan bahwa penyimpangan terjadi secara tidak disengaja.
4. Intervensi dan Koreksi Kemudi
Setelah konfirmasi penyimpangan tak disengaja, ECU mengirimkan perintah ke motor EPS. Motor listrik pada steering column akan memberikan torsi atau dorongan ringan pada lingkar kemudi untuk mengarahkan mobil kembali ke tengah lajur.
Selain koreksi fisik pada kemudi, sistem biasanya memberikan peringatan visual di layar kluster instrumen serta peringatan suara atau getaran (haptic feedback) pada roda kemudi.
Perbedaan LDW, LKA, dan LCA
Di brosur spesifikasi mobil, Anda sering menemukan istilah Lane Departure Warning (LDW), Lane Keeping Assist (LKA), dan Lane Centering Assist (LCA). Meskipun mirip, ketiganya memiliki tingkat intervensi yang berbeda.
| Fitur | Fungsi Utama | Bentuk Intervensi | Tingkat Otonom |
|---|---|---|---|
| Lane Departure Warning (LDW) | Peringatan dini | Hanya suara, gambar visual, atau getaran setir (tanpa koreksi fisik) | Pasif |
| Lane Keeping Assist (LKA) | Koreksi pinggir | Memutar setir kembali ke dalam jalur hanya saat mobil mendekati garis marka | Aktif (Reaktif) |
| Lane Centering Assist (LCA) | Menjaga posisi tengah | Memutar setir secara kontinu agar mobil selalu berada persis di tengah lajur | Aktif (Proaktif) |
Keunggulan dan Keterbatasan Lane Keeping Assist
Meskipun canggih, memahami cara kerja lane keeping assist di mobil modern juga berarti harus menyadari bahwa teknologi ini memiliki batasan operasional.
Keunggulan
- Menekan Risiko Kecelakaan: Mengurangi potensi tabrakan samping atau keluar jalan akibat pengemudi mengantuk.
- Mengurangi Kelelahan Pengemudi: Membantu menjaga fokus pengemudi saat melakukan perjalanan jarak jauh di jalan tol.
- Meningkatkan Kedisiplinan: Mendorong pengemudi untuk selalu menggunakan lampu sein saat hendak berpindah lajur.
Keterbatasan Sistem
- Kondisi Marka Jalan: LKA tidak dapat berfungsi optimal jika marka jalan pudar, tertutup salju, lumpur, atau terhalang genangan air.
- Cuaca Buruk: Hujan lebat, kabut tebal, atau sorot sinar matahari langsung (glare) ke kamera dapat membatasi visibilitas sistem.
- Kondisi Jalan Ekstrem: Tikungan yang terlalu tajam atau area konstruksi dengan marka jalan ganda/sementara dapat membingungkan sistem pemindai.
Kesalahan Umum Pengemudi Saat Menggunakan LKA
Beberapa pengemudi memiliki pemahaman yang keliru mengenai fungsi LKA. Berikut adalah beberapa kesalahan umum yang sering terjadi di lapangan.
+------------------------------------------------------------------+
|                   KESALAHAN UMUM PENGGUNA LKA                    |
+------------------------------------------------------------------+
|  Menganggap LKA sebagai sistem kemudi otomatis penuh (Autopilot)|
|  Melepaskan tangan sepenuhnya dari lingkar kemudi             |
|  Memaksa pindah jalur tanpa menyalakan lampu sein             |
|  Mengabaikan kebersihan area kamera pada kaca depan           |
+------------------------------------------------------------------+
Menganggap LKA Sebagai Fitur Otonom Penuh
Kesalahan paling berbahaya adalah menganggap LKA dapat mengemudikan mobil secara mandiri (autopilot). LKA hanyalah sistem pendukung Level 2, bukan sistem kemudi otonom penuh. Pengemudi wajib memegang kendali atas kendaraan setiap saat.
Melepaskan Tangan dari Setir
Banyak pengemudi mencoba melepaskan tangan dari setir untuk menguji sistem. Pabrikan telah melengkapi sistem LKA dengan sensor Hands-On Detection (HOD). Jika tangan terlepas selama beberapa detik, sistem akan mengeluarkan peringatan keras dan menonaktifkan fitur secara otomatis.
Melawan Pergerakan Setir Tanpa Lampu Sein
Saat pengemudi hendak menyalip kendaraan lain tanpa menyalakan lampu sein, sistem LKA akan menahan atau memberi perlawanan pada setir. Pengemudi yang tidak paham sering menganggap steering system sedang rusak, padahal itu adalah mekanisme kerja normal dari LKA.
Tips Penggunaan dan Perawatan Fitur LKA
Agar sistem LKA pada mobil Anda selalu bekerja secara akurat dan responsif, lakukan beberapa tips perawatan teknis berikut:
- Jaga Kebersihan Kaca Depan: Pastikan area kaca depan di depan sensor kamera selalu bersih dari debu, kotoran burung, maupun sisa air hujan.
- Hati-hati Saat Mengganti Kaca Depan: Jika kaca depan retak dan harus diganti, pastikan proses penggantian diikuti dengan kalibrasi ulang kamera ADAS di bengkel resmi.
- Perhatikan Kelurusan Roda (Spooring): Sistem LKA bergantung pada sudut kemudi yang lurus. Rutin melakukan spooring agar pembacaan sensor sudut kemudi tetap presisi.
- Gunakan Sinyal Indikator: Selalu gunakan lampu sein saat ingin berpindah lajur agar intervensi kemudi tidak terjadi secara tidak sengaja.
Kesimpulan
Memahami cara kerja lane keeping assist di mobil modern memberikan gambaran jelas betapa pesatnya kemajuan teknologi keselamatan kendaraan saat ini. Dengan mengandalkan kolaborasi antara sensor kamera, ECU, dan sistem Electric Power Steering, LKA mampu memberikan perlindungan ekstra terhadap risiko penyimpangan jalur.
Namun, penting untuk diingat bahwa LKA dirancang sebagai sistem pendukung, bukan pengganti peran pengemudi. Kesadaran, fokus, dan tanggung jawab utama dalam mengendalikan kendaraan tetap berada sepenuhnya di tangan Anda sebagai pengemudi.
Dengan memanfaatkan fitur LKA secara bijak dan melakukan perawatan sensor secara teratur, perjalanan Anda di jalan raya akan menjadi jauh lebih aman dan nyaman.